Um robô que chuta uma bola parece uma demonstração simples — até ela desaparecer por alguns instantes da câmera, o piso oferecer pouca aderência ou o sistema precisar corrigir o equilíbrio durante o movimento. É nesse tipo de detalhe que a robótica deixa de ser apenas uma questão de força mecânica e passa a depender de percepção, previsão e controle em tempo real.
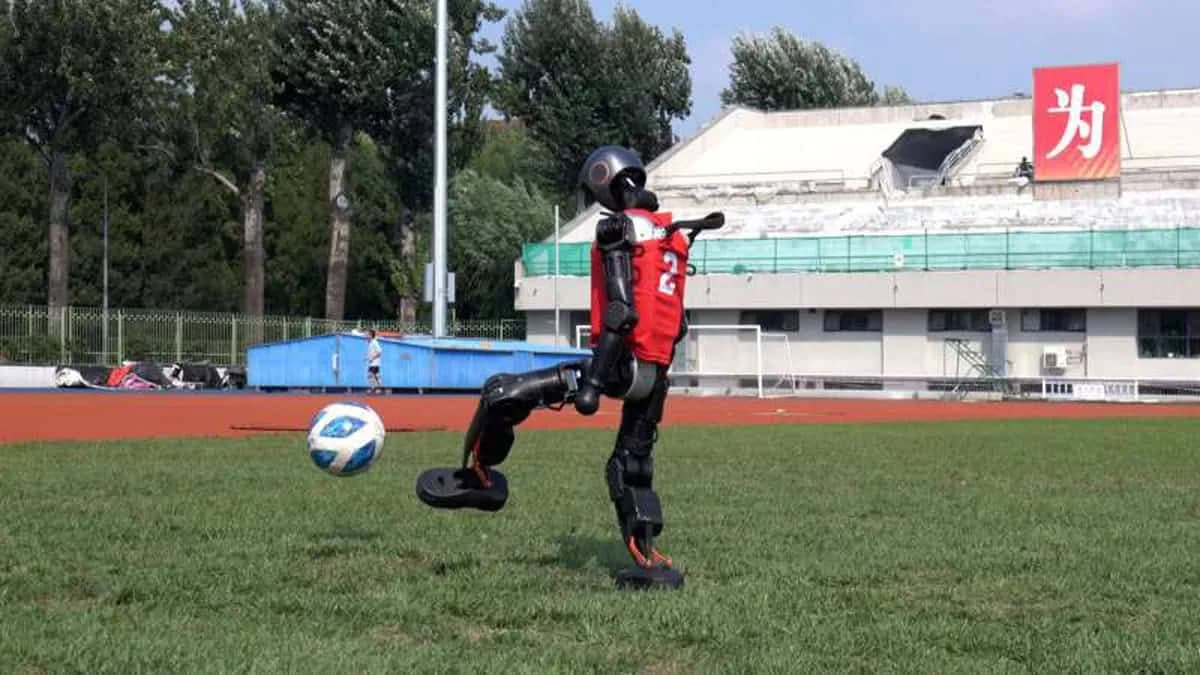
Pesquisadores da Universidade Tsinghua desenvolveram um sistema de controle para ajudar um robô humanoide a localizar a bola, persegui-la e chutar em diferentes direções. Segundo o portal Olhardigital.com.br, o método foi treinado primeiro em simulações virtuais e depois testado em um robô Booster T1 sem modificações. A reportagem também destaca uma taxa de acerto de até 90%, embora o resumo disponível não detalhe como esse percentual foi calculado nem em quais condições específicas.
O estudo, publicado na revista Science Robotics, chama atenção por uma razão que vai além do futebol: mostra como o treinamento em ambientes simulados pode preparar robôs para lidar com falhas de percepção no mundo físico. Isso é relevante para máquinas que, no futuro, possam atuar em fábricas, serviços de emergência ou tarefas domésticas. Mas também é importante entender o que o resultado demonstra — e o que ainda não demonstra.
O que os pesquisadores desenvolveram
A equipe liderada por Yushi Wang treinou um sistema que transforma informações visuais em instruções de movimento para o robô. Em vez de depender exclusivamente de uma imagem perfeita e contínua da bola, o controlador foi preparado para lidar com atrasos, erros de visão e períodos em que o objeto deixava de ser detectado.
Na prática, a sequência de ações envolve três capacidades relacionadas:
- Busca: o robô procura a bola usando as imagens captadas por suas câmeras.
- Perseguição: após localizá-la, ajusta o deslocamento para se aproximar.
- Chute: orienta o corpo e executa um movimento para enviar a bola em uma direção escolhida.
Esse encadeamento exige que o sistema coordene percepção e movimento. A câmera fornece dados sobre o ambiente, mas não diz diretamente quais músculos ou articulações devem se mover. O controlador precisa interpretar a posição estimada da bola, considerar o estado do próprio corpo e produzir comandos que resultem em uma ação estável.
Por que chutar uma bola é difícil para um robô humanoide
Ver a bola não é o mesmo que saber onde ela está
Uma câmera captura imagens, não posições físicas perfeitas. A bola pode parecer maior ou menor conforme a distância, ficar parcialmente escondida pelo corpo do robô ou desaparecer do enquadramento quando a máquina se movimenta. Mudanças na iluminação e borrões causados pelo movimento também podem dificultar a detecção.
Além disso, a imagem chega ao controlador com algum atraso. Mesmo uma diferença pequena entre o momento da captura e o da resposta pode importar quando o robô está andando ou quando a bola rola. Por isso, sistemas desse tipo precisam converter sinais visuais em estimativas úteis, em vez de tratar cada quadro como uma descrição infalível do presente.
O robô precisa manter o equilíbrio durante a ação
Um chute desloca o corpo e altera o apoio sobre os pés. Para executá-lo sem cair, o robô precisa coordenar pernas, tronco e braços, além de levar em conta o equilíbrio antes e depois do contato com a bola. O desafio aumenta quando a máquina precisa se mover em direção ao alvo e preparar o chute ao mesmo tempo.
Em uma pessoa, muitos desses ajustes acontecem de maneira automática. Em um humanoide, eles dependem de sensores, algoritmos de controle e atuadores que respondam com precisão. Uma falha de percepção pode levar a um passo mal calculado; um passo mal calculado pode comprometer o equilíbrio; e a perda de estabilidade pode impedir o chute.
A bola pode sumir temporariamente
O sistema descrito no estudo foi treinado para continuar agindo mesmo quando a bola deixava de ser detectada por algum período. Para isso, o controlador precisa estimar onde ela provavelmente está com base nas informações anteriores e no movimento observado.
Isso não significa que o robô “enxerga” a bola quando ela está fora do campo de visão. Significa que consegue manter uma estimativa provisória e usar essa informação para orientar a próxima ação. Essa diferença é importante: a previsão pode ajudar durante uma interrupção breve, mas tende a ficar menos confiável quanto mais tempo passa sem novos dados.
Como a simulação ajuda a preparar o robô
Treinar diretamente em um robô físico pode ser demorado, caro e sujeito a danos. Cada tentativa exige tempo de operação e pode causar quedas, desgaste de componentes ou interrupções para ajustes. Em um ambiente virtual, os pesquisadores conseguem repetir situações e variar parâmetros com mais facilidade.
Segundo a descrição do trabalho, a simulação incluía condições como atrasos nas imagens, erros de percepção e momentos de perda da detecção da bola. A lógica é expor o controlador a imperfeições antes de colocá-lo diante do equipamento real. Assim, o sistema não aprende apenas a reagir a uma situação ideal, mas também a lidar com versões incompletas ou ruidosas dela.
O processo de levar uma política treinada em simulação para um equipamento físico é conhecido como sim-to-real, abreviação de “simulação para realidade”. A passagem não é automática: a simulação precisa representar aspectos importantes do mundo físico, como a dinâmica do corpo, o atrito e o comportamento dos sensores. Se o ambiente virtual for simplificado demais, o controlador pode funcionar muito bem no computador e falhar quando encontrar variações reais.
O fluxo, em termos simples
- Captura visual: as câmeras registram a bola e partes do campo. O sistema recebe imagens, não uma coordenada perfeita pronta para uso.
- Estimativa: o controlador interpreta os dados e calcula uma posição provável para a bola. Se ela não aparece em uma imagem, pode usar o histórico recente para manter uma estimativa temporária.
- Escolha da ação: com base nessa estimativa, o sistema decide se deve procurar, se aproximar ou preparar um chute.
- Execução e correção: o robô movimenta o corpo e as pernas. Novas imagens ajudam a atualizar a estimativa e ajustar o comportamento.
- Teste no equipamento físico: o controlador é avaliado no robô real, onde entram limitações que nem sempre são reproduzidas perfeitamente na simulação.
Esse é um esquema conceitual, não um passo a passo de configuração para usuários. Não há, na notícia, uma interface de aplicativo ou um painel que o público possa abrir para reproduzir o treinamento. O “que se vê” no processo são imagens captadas pelas câmeras e, nos bastidores, representações de posição e comandos de movimento usados pelo sistema.
Por que a taxa de 90% precisa de contexto
Uma taxa de acerto é útil, mas só pode ser interpretada corretamente quando sabemos o que foi contado como sucesso. No caso divulgado, o título da notícia menciona até 90% de acertos nos chutes. Porém, o resumo disponível não informa o número de tentativas, a distância até o gol, o tamanho do alvo, a velocidade da bola, o tipo de chute avaliado ou se a porcentagem se refere a uma condição específica.
Também é importante distinguir “acertar o gol” de outras métricas. Um experimento pode avaliar se o robô conseguiu chutar, se direcionou a bola para uma região definida ou se atingiu uma meta com margem de erro. Esses resultados respondem a perguntas diferentes. Sem a metodologia completa, não é correto concluir que o robô acertaria 90% dos chutes em uma partida contra humanos ou em qualquer campo.
Não realizamos um teste independente do Booster T1 nem reproduzimos o experimento. A análise aqui se limita às informações divulgadas sobre a pesquisa. Para avaliar a robustez do resultado, seria necessário consultar o artigo científico completo e verificar as condições, o protocolo de testes e a definição exata de sucesso.
Como essa abordagem se compara a outras estratégias de robótica
Não existe uma única maneira de ensinar um robô a se movimentar. O método descrito é uma combinação de percepção visual, controle e treinamento em simulação. A comparação a seguir ajuda a entender as alternativas, sem sugerir que uma delas seja superior em todas as situações.
- Controle baseado em regras e modelos físicos: engenheiros definem regras explícitas e usam modelos do corpo para calcular movimentos. Pode ser mais interpretável e previsível em tarefas bem delimitadas, mas exige modelagem cuidadosa e pode precisar de ajustes quando o ambiente muda.
- Aprendizado por demonstração: o sistema aprende com movimentos apresentados por uma pessoa ou por outro controlador. Pode acelerar a reprodução de comportamentos específicos, mas depende da qualidade e da variedade das demonstrações.
- Aprendizado por tentativa e erro em simulação: o controlador melhora ao experimentar ações em um ambiente virtual e receber sinais de sucesso ou fracasso. Permite muitas repetições, mas pode sofrer com a diferença entre a simulação e o mundo físico.
O estudo da Universidade Tsinghua é interessante porque dá atenção a falhas de percepção dentro do treinamento simulado. Esse detalhe aproxima o exercício virtual de algumas dificuldades reais, embora não elimine a necessidade de validar o sistema em diferentes ambientes e situações.
O que o experimento demonstra — e quais são seus limites
De acordo com a reportagem do Olhardigital.com.br, o sistema foi testado em um Booster T1 sem modificações. Isso importa porque indica que a abordagem foi aplicada a uma plataforma física existente, em vez de depender necessariamente de um robô redesenhado para o experimento. Ainda assim, o resultado não deve ser confundido com autonomia geral.
Fazer um robô localizar e chutar uma bola em testes controlados é diferente de participar de uma partida completa. Um jogo real envolve adversários, colegas de equipe, regras, mudanças rápidas de posse, contatos inesperados e decisões estratégicas. O resumo da pesquisa descreve busca, perseguição e chutes em várias direções; não afirma que o robô jogou uma partida autônoma com todas essas condições.
Entre as questões que ainda merecem avaliação estão:
- Como o desempenho muda em pisos, iluminação e campos diferentes?
- O que acontece quando a bola fica escondida por mais tempo?
- Como o robô reage a mudanças inesperadas no movimento da bola?
- Qual é a frequência de quedas ou de tentativas malsucedidas?
- O controlador mantém resultados semelhantes após muitas repetições?
Responder a essas perguntas ajuda a separar uma demonstração promissora de uma tecnologia pronta para uso cotidiano. Em robótica, a repetibilidade e a segurança são tão importantes quanto o melhor resultado obtido em uma tentativa.
Por que a pesquisa pode ser importante fora do futebol
O futebol funciona como um teste compacto de habilidades que também aparecem em outras aplicações: perceber objetos, estimar movimentos, planejar trajetórias e ajustar ações diante de informação incompleta. A mesma capacidade de continuar uma tarefa após uma falha temporária de visão pode ser relevante para um robô que precise localizar ferramentas, evitar obstáculos ou acompanhar objetos em um ambiente de trabalho.
Isso não significa que o controlador estudado possa ser transferido diretamente para uma fábrica ou uma casa. Cada aplicação exige sensores, objetivos e critérios de segurança próprios. O valor mais amplo da pesquisa está na demonstração de uma estratégia: treinar o sistema para reconhecer que a percepção pode falhar, em vez de presumir que todos os dados estarão disponíveis o tempo todo.
O que esperar dos próximos avanços
Uma tendência provável é combinar simulações mais variadas com testes físicos mais abrangentes. Ambientes virtuais podem incluir diferentes condições de iluminação, atrasos de câmera, superfícies e posições iniciais. Depois, avaliações no robô real podem mostrar quais dessas variações realmente ajudam a melhorar a robustez.
Também é razoável esperar que pesquisas futuras avaliem tarefas mais complexas, como conduzir a bola enquanto o corpo se desloca, reagir a obstáculos móveis ou coordenar movimentos com outros robôs. Essas possibilidades são projeções, não resultados descritos na notícia. O progresso dependerá de avanços em percepção, controle, autonomia energética e segurança física.
Para o público, o sinal mais importante não é apenas que um humanoide consiga chutar uma bola. É que pesquisadores estão desenvolvendo métodos para fazê-lo continuar funcionando quando os sensores não oferecem uma imagem perfeita. Essa capacidade, se validada em situações mais amplas, pode ser decisiva para tornar robôs úteis fora de laboratórios e demonstrações.
Perguntas frequentes
O robô Booster T1 foi modificado para o experimento?
Segundo a reportagem do Olhardigital.com.br, os testes foram feitos em um Booster T1 sem modificações. Isso não significa que o robô seja capaz de executar qualquer tarefa sem ajustes de software ou treinamento; a informação se refere à plataforma física utilizada.
O robô consegue jogar uma partida completa de futebol?
As informações divulgadas descrevem busca pela bola, perseguição e chutes em diferentes direções. Elas não demonstram, por si só, que o robô consiga disputar uma partida completa, tomar decisões táticas ou jogar em equipe.
O que quer dizer “até 90% de acerto”?
É o índice destacado no título da notícia, mas o resumo disponível não explica o protocolo ou a definição de acerto. Para interpretar o percentual com precisão, é necessário consultar os detalhes metodológicos do estudo, incluindo número de tentativas e condições de teste.
Por que treinar em simulação se o robô precisa funcionar no mundo real?
A simulação permite repetir situações e introduzir falhas sem submeter continuamente o equipamento físico a tentativas e possíveis quedas. Porém, ela é uma etapa de preparação, não uma garantia de sucesso: o controlador ainda precisa ser validado no robô real.
Essa tecnologia já pode ser usada em casas ou empresas?
Não há indicação de que o sistema descrito esteja pronto para aplicações comerciais. O estudo trata de habilidades de movimento e percepção em uma tarefa específica. Usos domésticos ou industriais exigiriam testes adicionais, adaptação a outros ambientes e medidas de segurança adequadas.
E você, já testou essa funcionalidade? Conte sua experiência (ou dúvidas) nos comentários! Se este guia te ajudou, compartilhe com alguém que também precisa saber disso. E para receber nossos tutoriais e análises em primeira mão, assine a newsletter do Tech Advisor Brasil.