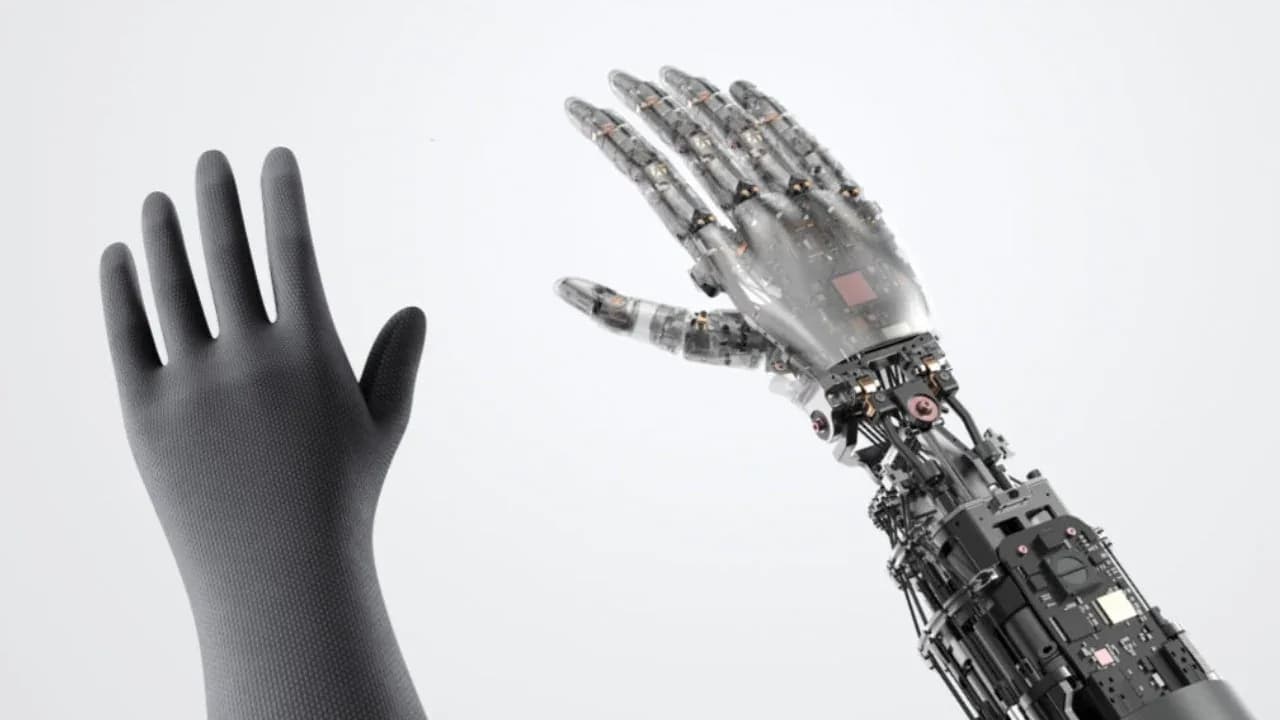
Uma mão robótica capaz de apertar parafusos pequenos, conduzir cabos delicados e pegar peças de formatos variados pode parecer apenas uma melhoria mecânica. Na indústria, porém, essa destreza é uma das barreiras que separam um robô especializado — programado para repetir um movimento previsível — de uma máquina capaz de assumir tarefas que ainda exigem adaptação humana. É nesse desafio que se encaixa a nova mão biónica apresentada pela Xiaomi.
Segundo o portal Sapo.pt, o componente foi concebido para linhas de montagem e combina 21 graus de liberdade, 26 micromotores e cerca de 1.500 sensores táteis. A proposta é dar aos robôs industriais mais controle sobre o que seguram e quanta força aplicam. Isso pode ser relevante para a montagem de veículos elétricos, mas os números anunciados não respondem, por si só, à pergunta mais importante: a tecnologia já está pronta para trabalhar com segurança, confiabilidade e custo competitivo numa fábrica real?
A seguir, explicamos como a mão funciona, o que seus dados técnicos significam, onde ela pode ser útil e quais limitações ainda precisam ser avaliadas. Também comparamos essa abordagem com garras industriais e operadores humanos — alternativas que continuam tendo vantagens importantes.
O que a Xiaomi anunciou e o que ainda não sabemos
A mão foi desenvolvida pela equipa de fabrico inteligente da Xiaomi para tarefas manuais de montagem. De acordo com as informações publicadas pelo Sapo.pt, ela usa uma transmissão híbrida acionada por micromotores e cabos ou tendões sintéticos. A estrutura tem 21 graus de liberdade, enquanto uma camada tátil distribuída pela palma e pelos dedos reúne aproximadamente 1.500 sensores.
A empresa também teria analisado 1.827 procedimentos reais no seu centro de ensaios de veículos elétricos. Esses procedimentos cobririam mais de 70% das intervenções manuais em 16 etapas críticas da montagem automóvel. O trabalho serviria de base para simulações digitais de ferramentas e atividades comuns na linha.
Esses dados são relevantes, mas precisam ser interpretados com cuidado. A notícia não apresenta métricas independentes de velocidade, taxa de falhas, horas de operação contínua, custo de manutenção ou comparação direta com trabalhadores e equipamentos já instalados. Também não informa detalhes suficientes para concluir em quais fábricas, tarefas ou modelos de robô a mão já está em uso regular.
Em outras palavras, trata-se de uma descrição promissora de engenharia, não de uma demonstração pública de que a automação de tarefas manuais complexas já esteja resolvida. A diferença entre um protótipo funcional e uma ferramenta de produção envolve testes prolongados, integração com os sistemas da fábrica e comprovação de segurança.
Como funciona uma mão robótica com tendões e sensores táteis
Graus de liberdade: mais articulações, mais possibilidades
Um grau de liberdade representa um movimento independente que o sistema pode controlar. Numa mão, isso pode corresponder à flexão de uma articulação, ao movimento de um dedo ou à capacidade de posicionar o polegar em relação aos outros dedos. Com mais graus de liberdade, o robô pode variar a forma da mão e adaptar a pega a objetos diferentes.
O número 21 não significa, contudo, que a mão consiga executar qualquer gesto humano com a mesma rapidez ou coordenação. Cada movimento precisa ser comandado, medido e sincronizado. Quanto mais eixos existem, maior tende a ser a complexidade de controle: o sistema tem de decidir quais articulações mover, em que sequência e com que força, sem provocar colisões ou deixar o objeto escapar.
Por que usar cabos e tendões sintéticos
Em vez de colocar um motor volumoso em cada articulação, mecanismos de cabos podem transmitir força de motores alojados em outras partes da estrutura. Essa configuração lembra, de forma simplificada, a atuação de tendões: um elemento tracionado movimenta uma articulação ou um conjunto de articulações.
O benefício potencial é reduzir o volume e o peso nas extremidades dos dedos, deixando espaço para mecanismos compactos e sensores. A abordagem também permite combinar movimentos: um motor pode contribuir para mais de uma ação, dependendo do desenho da transmissão. A desvantagem é que cabos, polias e pontos de atrito podem sofrer desgaste, alongamento ou perda de calibração. Por isso, manutenção e diagnóstico são tão importantes quanto a destreza inicial.
O papel dos 1.500 sensores táteis
Uma garra simples pode saber que fechou até uma posição determinada; uma mão equipada com sensores táteis pode obter informação adicional sobre o contato. Em princípio, essa leitura ajuda a identificar onde a peça toca a mão, se a pressão está concentrada numa área pequena e se o objeto começa a escorregar. O controle pode então ajustar a força para segurar sem esmagar.
A Xiaomi, conforme os dados reproduzidos pelo Sapo.pt, indica resolução espacial de 1 milímetro nas articulações e nas extremidades dos dedos e de 2 milímetros na base da palma. Isso descreve a escala espacial informada para a deteção, não uma garantia automática de precisão absoluta em qualquer situação. Uma medição tátil também depende de fatores como calibração, velocidade de leitura, deformação do material, temperatura, sujeira e qualidade do algoritmo que interpreta os sinais.
Além disso, sensores táteis não substituem visão computacional. A visão pode localizar uma peça e estimar sua orientação; o tato pode ajudar a confirmar que houve contato e que a pega está estável. Para tarefas delicadas, combinar as duas fontes de informação costuma ser mais robusto do que depender apenas de uma delas.
Por que a montagem automóvel é um teste exigente
Uma linha de montagem tem repetição, mas não é necessariamente simples. Peças podem chegar ligeiramente desalinhadas, cabos têm formatos flexíveis e ferramentas precisam ser posicionadas com precisão. Uma tarefa que parece fácil quando feita por uma pessoa pode exigir uma sequência de movimentos, sensores e correções em tempo real para ser automatizada.
É por isso que o mapeamento de 1.827 procedimentos informado na notícia merece atenção. Observar operações reais pode ajudar os engenheiros a escolher tarefas com potencial de automação e criar simulações mais próximas do ambiente de fábrica. Ainda assim, mapear uma atividade não é o mesmo que provar que um robô consegue executá-la de modo confiável durante milhares de ciclos. A validação precisa considerar variações de peças, ferramentas, operadores, turnos e condições de manutenção.
Há também um desafio de integração. A mão não trabalha isoladamente: precisa estar ligada ao braço robótico, aos sensores de visão, ao controlador, ao software de planejamento e às regras de segurança da instalação. Uma preensão precisa pode perder valor se o braço não alcançar a posição correta ou se o sistema não souber interromper o movimento diante de uma situação inesperada.
Comparação: mão biónica, garra industrial ou operador humano?
- Mão robótica com muitos graus de liberdade: pode ser vantajosa em tarefas variadas que exigem contato delicado, mudança de pega ou manipulação de objetos irregulares. Em contrapartida, tende a exigir mais controle, calibração e manutenção do que uma solução simples. A notícia não traz dados para comparar seu custo total com alternativas comerciais.
- Garra industrial convencional: costuma ser uma opção mais direta quando a peça, a posição e a operação são previsíveis. Pode ser pneumática, elétrica ou adaptativa, e há modelos para segurar diferentes formatos. Em geral, é menos versátil do que uma mão articulada, mas a simplicidade pode facilitar instalação, programação e manutenção.
- Operador humano: continua sendo especialmente competente para lidar com exceções, mudanças de contexto e objetos que não foram previstos na programação. Pessoas também podem alternar entre tarefas sem a troca de uma ferramenta dedicada, embora trabalhos repetitivos ou ergonomicamente exigentes possam trazer riscos de fadiga e lesão.
Uma fábrica não precisa escolher uma única alternativa para todas as operações. Uma garra pode continuar sendo a melhor solução para uma peça padronizada, enquanto uma mão mais complexa pode ser avaliada numa estação com variedade de componentes. O critério adequado é o desempenho na tarefa específica, incluindo segurança, qualidade, tempo de ciclo, disponibilidade e custo ao longo da vida útil.
Como avaliar se a tecnologia está pronta para uma linha de produção
Para uma empresa que acompanha a evolução da robótica industrial, a análise deve ir além da contagem de motores e sensores. Uma avaliação prática pode seguir estas etapas:
- Definir a tarefa e as condições reais: documentar quais peças serão manipuladas, como chegam à estação e quais variações são aceitáveis. O resultado dessa etapa deve ser uma descrição do processo, não apenas uma demonstração com um objeto escolhido para o vídeo.
- Escolher indicadores mensuráveis: estabelecer metas para ciclos por hora, erros de pega, danos às peças, tempo de recuperação após uma falha e disponibilidade do equipamento. O painel de acompanhamento deve mostrar esses indicadores de forma legível, por exemplo, em cartões com o valor atual, a meta e a tendência; não há informação pública suficiente para afirmar que a Xiaomi utilize uma interface específica.
- Testar com variações: repetir a operação com peças de diferentes lotes, pequenas mudanças de posição e condições que possam ocorrer na fábrica. Uma demonstração bem-sucedida num cenário controlado não revela, sozinha, como a mão reage a imprevistos.
- Verificar segurança e integração: analisar a interação com o braço, os sensores de presença, as proteções e os procedimentos de parada. A avaliação deve incluir o que acontece quando uma peça escapa, um sensor falha ou o sistema perde a referência da tarefa.
- Calcular o custo total: contabilizar aquisição, adaptação, treinamento, manutenção, substituição de sensores, consumo energético e paradas. Uma solução mais avançada só faz sentido se o benefício operacional compensar esses custos.
- Executar um piloto limitado: começar numa estação controlada, com supervisão e critérios de interrupção definidos. Se os indicadores se mantiverem estáveis por um período suficiente, a empresa pode estudar uma expansão gradual.
Essa sequência ajuda a separar uma inovação tecnicamente interessante de um investimento industrial justificável. Sem dados de operação prolongada e comparação com a alternativa atual, é prematuro afirmar que uma mão robótica será mais rápida ou mais barata em qualquer linha.
Refrigeração e modularidade: detalhes que afetam a produção
A notícia também menciona condutas dedicadas de refrigeração e uma arquitetura modular para substituir sensores desgastados ou danificados. São características importantes porque um componente pode apresentar boa destreza em testes curtos e ainda não suportar a rotina de uma fábrica. Calor acumulado, vibração, poeira e ciclos repetidos podem afetar motores, cabos e sensores.
A refrigeração pode ajudar a controlar a temperatura dos componentes, mas não elimina a necessidade de testes térmicos e manutenção. Da mesma forma, trocar um sensor em poucos minutos seria uma vantagem operacional se o processo for simples, se as peças de reposição estiverem disponíveis e se a substituição não exigir recalibração extensa. A informação divulgada não detalha esses procedimentos nem informa a vida útil esperada dos módulos.
Na prática, o indicador decisivo não é apenas quanto tempo a troca física demora, mas quanto tempo a estação fica indisponível até voltar a produzir com a precisão necessária. A manutenção precisa ser medida de ponta a ponta: diagnóstico, acesso ao módulo, substituição, calibração e validação da tarefa.
O que a mão pode significar para robôs humanoides
A Xiaomi relaciona a novidade aos seus robôs humanoides, incluindo o CyberOne, que, segundo a notícia, já estaria a ser testado em operações industriais. Uma mão com capacidade de manipulação adaptável pode ampliar o número de tarefas que um humanoide consegue realizar, especialmente se também houver visão computacional, mobilidade e controle coordenado do corpo.
Mas uma mão habilidosa não transforma, sozinha, um humanoide em trabalhador industrial autônomo. O robô precisa caminhar ou posicionar-se sem risco, reconhecer o ambiente, planear movimentos, lidar com obstáculos e interromper a operação quando não tiver confiança suficiente. Cada uma dessas funções tem requisitos próprios. A taxa de sucesso mencionada na notícia não vem acompanhada de um valor, de uma definição de sucesso ou de um cenário de teste, portanto não permite avaliar o nível de prontidão.
No curto prazo, é plausível que a tecnologia seja mais útil em estações delimitadas e tarefas específicas do que numa substituição ampla de trabalhadores. A tendência provável é a automação gradual de operações repetitivas ou difíceis, com supervisão humana e ferramentas diferentes para cada etapa. A adoção dependerá de resultados de campo, e não apenas da semelhança visual com uma mão humana.
Limitações e perguntas ainda em aberto
- Confiabilidade: não foram apresentados dados públicos sobre a duração dos testes, a frequência de falhas ou o número de ciclos realizados.
- Velocidade: não há comparação informada de tempo de ciclo com operadores, garras convencionais ou outros robôs.
- Força e precisão: os dados táteis são interessantes, mas faltam informações sobre a faixa de força, a repetibilidade e o desempenho com materiais diferentes.
- Custo e disponibilidade: a notícia não informa preço, calendário de comercialização ou custos de integração e manutenção.
- Segurança: o uso numa linha exige avaliar o conjunto completo — mão, braço, robô, espaço de trabalho e sistemas de proteção — e não apenas o componente.
Essas lacunas não anulam o avanço técnico. Elas mostram o que ainda precisa ser conhecido antes de tratar a mão como uma solução industrial comprovada. Para leitores e empresas, a postura mais útil é acompanhar demonstrações e resultados de implantação com métricas verificáveis.
Perguntas frequentes sobre a mão robótica da Xiaomi
O que significam os 21 graus de liberdade?
São 21 movimentos independentes que o sistema pode controlar, de acordo com a descrição divulgada. Esse número indica potencial de articulação e flexibilidade, mas não prova que a mão reproduza toda a destreza humana nem que execute qualquer tarefa sem programação específica.
Os 1.500 sensores permitem que a mão “sinta” como uma pessoa?
Não necessariamente. Os sensores podem fornecer informação tátil sobre o contato e a pressão, ajudando a ajustar a pega. A experiência humana envolve outros sentidos, interpretação contextual e aprendizagem. A quantidade de sensores, isoladamente, não permite concluir que a percepção seja equivalente à de uma pessoa.
A mão já está disponível para compra ou uso em fábricas?
As informações publicadas pelo Sapo.pt descrevem o desenvolvimento e a aplicação pretendida, mas não indicam preço, disponibilidade comercial ou cronograma de implantação. Por isso, não é possível afirmar que empresas já possam adquirir o componente como um produto de prateleira.
Ela vai substituir operadores de linha de montagem?
A notícia não permite prever isso. A mão pode ajudar a automatizar certas tarefas, mas a adoção depende de desempenho, segurança, custo e integração. Mesmo quando uma operação é automatizada, continuam necessários profissionais para programação, supervisão, manutenção e gestão do processo.
Por que ainda usar garras se existe uma mão mais versátil?
Porque versatilidade tem custos e nem toda tarefa precisa de muitos movimentos. Para pegar repetidamente uma peça padronizada, uma garra simples pode ser mais fácil de instalar, controlar e manter. A mão articulada tende a fazer mais sentido quando a tarefa exige adaptação e contato delicado — desde que os testes confirmem essa vantagem.
A mão biónica da Xiaomi reúne elementos promissores para aproximar robôs industriais de tarefas manuais complexas: articulação, transmissão por tendões e percepção tátil. O passo seguinte, porém, é provar que essa combinação funciona de forma consistente, segura e economicamente viável no ritmo de uma fábrica. Até que sejam divulgados resultados de campo comparáveis, o anúncio deve ser visto como um avanço de engenharia com potencial, e não como evidência de que a automação humanoide já está pronta para substituir a destreza humana em larga escala.
E você, já testou essa funcionalidade? Conte sua experiência (ou dúvidas) nos comentários! Se este guia te ajudou, compartilhe com alguém que também precisa saber disso. E para receber nossos tutoriais e análises em primeira mão, assine a newsletter do Tech Advisor Brasil.