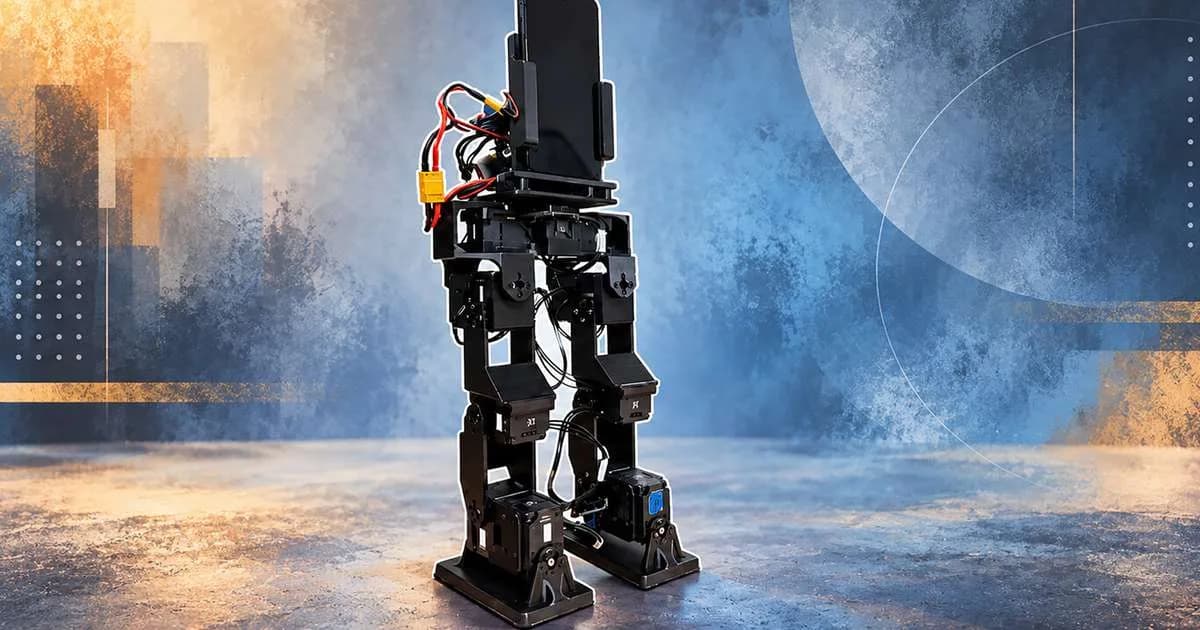
Um celular antigo parece inútil quando deixa de receber atualizações ou já não acompanha os aplicativos mais recentes. Mas, mesmo parado numa gaveta, ele ainda pode reunir câmera, sensores de movimento, processador e conexão sem fio — componentes que também interessam à robótica. Foi essa combinação que inspirou o PhoneBot, um robô bípede desenvolvido na Universidade da Califórnia em Los Angeles (UCLA).
A ideia chama atenção por um motivo que vai além da aparência: em vez de usar o smartphone apenas como controle remoto, os pesquisadores o incorporaram ao sistema do robô. O aparelho participa de tarefas como medir a inclinação e calcular movimentos, enquanto motores e uma placa eletrônica executam as ações. Isso não transforma qualquer celular antigo em um robô ambulante, mas mostra como sensores que já carregamos no bolso podem servir a projetos de engenharia.
Segundo o portal Xataka.com.br, o PhoneBot foi apresentado pelo RoMeLa, laboratório de robótica da UCLA, em um estudo publicado no arXiv em 6 de outubro de 2016. O protótipo tem cerca de 48,3 centímetros de altura, pesa 1,8 quilo com o smartphone instalado e conta com 13 articulações motorizadas. A demonstração inclui caminhada e a capacidade de se levantar depois de ficar de cabeça para baixo. São resultados interessantes, mas que precisam ser entendidos dentro de seus limites: trata-se de um protótipo de pesquisa, não de um robô doméstico pronto para comprar.
O que é o PhoneBot e por que ele usa um smartphone?
O PhoneBot é um robô bípede experimental cujo smartphone funciona como parte do sistema de percepção e controle. Em muitos projetos, o celular serviria somente para enviar comandos. Neste caso, o aparelho também contribui para que o robô interprete a própria posição e calcule como deve se mover.
Isso é possível porque um telefone reúne componentes que, em robótica, podem desempenhar funções úteis:
- Acelerômetro: mede acelerações e ajuda a estimar mudanças de movimento e orientação.
- Giroscópio: registra rotações, informação importante para perceber inclinações e giros.
- Câmera: captura imagens que podem ser processadas para identificar elementos do ambiente.
- Processador: executa cálculos e programas de controle, dentro dos limites de desempenho do aparelho.
- Wi-Fi: transmite dados e comandos para os componentes eletrônicos que controlam os motores.
Esses recursos não substituem automaticamente sensores especializados. A qualidade das medições depende do modelo do celular, da calibração, da posição em que ele foi montado e do software utilizado. Ainda assim, reaproveitar componentes existentes pode reduzir a quantidade de hardware adicional necessária para um protótipo.
Como o celular ajuda o robô a andar
Andar sobre duas pernas é um problema de equilíbrio dinâmico. O robô precisa deslocar o peso, apoiar um pé, liberar o outro e corrigir a postura continuamente. Uma pequena diferença entre o movimento planejado e o realizado pode desestabilizar o corpo. Por isso, não basta programar uma sequência fixa de passos: o sistema precisa estimar o que está acontecendo e ajustar as ações.
Sensores para estimar a inclinação
O acelerômetro e o giroscópio ajudam o sistema a acompanhar a orientação do corpo. Em termos simples, esses sensores fornecem indícios de que o robô está inclinando, girando ou se deslocando. O software usa essas medições para decidir se precisa corrigir a postura ou modificar o movimento seguinte.
Essa estimativa não é perfeita. Ruído, vibração, atraso na comunicação e erros de calibração podem afetar os dados. Em robôs, atrasos são especialmente importantes: uma correção calculada tarde demais pode chegar quando o corpo já se moveu para outra posição. Por isso, a qualidade do controle depende tanto dos sensores quanto da rapidez e da estabilidade do processamento.
Do cálculo aos motores
O smartphone não movimenta diretamente as pernas. De acordo com a descrição do projeto, os comandos seguem por Wi-Fi até uma placa eletrônica que se comunica com os motores. A placa funciona como intermediária entre as decisões do sistema e as articulações físicas.
Essa separação também ajuda a entender o papel de cada parte: o telefone contribui com percepção e cálculo; a eletrônica embarcada distribui os comandos; e os motores produzem força e movimento. A conexão sem fio facilita a comunicação, mas pode acrescentar latência ou sofrer interferência. Em um robô de laboratório, esses fatores precisam ser considerados no desenho e nos testes do sistema.
Câmera e percepção visual
A câmera permite analisar o que está à frente do robô. Na demonstração relatada, o PhoneBot consegue detectar uma pessoa e orientar o torso na direção dela. Isso é diferente de seguir alguém de maneira autônoma: detectar uma pessoa em uma cena e apontar o corpo para ela não comprova que o robô consiga acompanhá-la caminhando por ambientes variados, desviando de obstáculos e mantendo o equilíbrio.
Como o PhoneBot aprendeu a caminhar
Segundo a descrição do estudo, os pesquisadores treinaram o sistema de controle em simulações com aprendizado por reforço. Essa técnica apresenta um agente a diferentes situações e ajusta seu comportamento com base em recompensas ou penalidades. No caso de um robô bípede, o treinamento pode favorecer movimentos que mantenham a estabilidade e aproximem o sistema do objetivo de caminhar.
A simulação é útil porque permite testar muitas tentativas sem expor imediatamente o protótipo físico a quedas ou danos. Porém, um comportamento que funciona em um ambiente virtual nem sempre funciona igual no mundo real. Motores têm limitações, materiais flexionam, o atrito muda conforme a superfície e sensores apresentam ruído. A passagem da simulação para o robô físico é um desafio conhecido como transferência do simulado para o real.
Os pesquisadores também perceberam que o sistema tendia a favorecer uma das pernas. Para lidar com essa assimetria, acrescentaram um mecanismo que incentivava movimentos mais equilibrados entre os lados. Esse detalhe ilustra uma dificuldade prática da robótica: um algoritmo pode encontrar uma solução que funciona em determinado cenário, mas que não corresponde ao comportamento esperado ou não é robusta o suficiente.
O que a demonstração comprova — e o que não comprova
Os resultados descritos incluem dois feitos importantes para um protótipo bípede: caminhar e recuperar a postura depois de estar invertido. A capacidade de se levantar é relevante porque uma queda não precisa significar o fim imediato do teste. Ainda assim, uma demonstração controlada não equivale a operação confiável em qualquer lugar.
- Comprovado na demonstração: o protótipo conseguiu caminhar e se levantar após ficar de cabeça para baixo.
- Também demonstrado: a câmera foi usada para detectar uma pessoa e orientar o torso na direção dela.
- Não demonstrado por esses exemplos: acompanhar pessoas de forma autônoma em qualquer ambiente, desviar de obstáculos complexos ou operar por longos períodos sem supervisão.
- Importante sobre a conversa: o reconhecimento de voz e o modelo de linguagem eram executados em um computador externo, e não exclusivamente no celular instalado no robô.
Essa distinção evita uma leitura exagerada do projeto. O PhoneBot é uma prova de conceito sobre a integração entre smartphone e robótica, não evidência de que um celular comum tenha capacidade suficiente para controlar sozinho um robô bípede seguro e versátil.
PhoneBot, robô com rodas ou placa dedicada?
Um robô com duas pernas é visualmente marcante, mas não é necessariamente a melhor escolha para todas as tarefas. Rodas costumam ser mais simples e eficientes em pisos regulares. Já um robô bípede pode explorar a ideia de locomoção semelhante à humana, embora exija controle mais complexo.
- PhoneBot bípede: interessante para pesquisar equilíbrio, marcha e integração de sensores; mais difícil de estabilizar e sensível a quedas.
- Robô com rodas: tende a ser mais simples de construir e controlar em superfícies planas; pode ter dificuldade em escadas e obstáculos que não sejam transponíveis pelas rodas.
- Plataforma com placa dedicada: oferece controle mais previsível e pode ser escolhida conforme os sensores e motores; exige comprar e configurar mais componentes do que reaproveitar um celular.
O smartphone é atraente porque concentra funções em um objeto familiar. Mas isso não significa que seja sempre a solução técnica ideal. Em sistemas que exigem controle de motores em tempo muito preciso, uma placa dedicada pode executar tarefas de baixo nível, enquanto o telefone fica responsável por câmera, interface ou processamento de alto nível.
Como reaproveitar um celular antigo sem construir um robô
O PhoneBot inspira uma pergunta prática: o que fazer com um aparelho parado? Transformá-lo em robô não é uma tarefa simples, mas há usos menos complexos para câmera, sensores e conectividade. As opções abaixo dependem do sistema operacional, da versão do aparelho e da disponibilidade dos aplicativos.
Alternativa 1: usar o celular como câmera de monitoramento
Aplicativos como AlfredCamera oferecem recursos de câmera de segurança, embora funções, compatibilidade e planos possam mudar. Antes de instalar, verifique as avaliações recentes, as permissões solicitadas e se o aplicativo ainda é compatível com o aparelho. Essa alternativa aproveita a câmera e a conexão de rede, mas pode aumentar o consumo de bateria e gerar preocupações de privacidade se a conta ou a rede estiverem mal protegidas.
Alternativa 2: transformar o aparelho em câmera IP
Aplicativos como IP Webcam, disponíveis em algumas plataformas Android, podem transmitir vídeo pela rede local. A vantagem é poder visualizar a câmera a partir de outro dispositivo; a desvantagem é que o funcionamento depende do aplicativo, da versão do sistema e da configuração de rede. Não exponha a transmissão diretamente à internet sem entender a autenticação e os riscos envolvidos.
Alternativa 3: explorar os sensores com phyphox
O aplicativo phyphox permite acessar e visualizar dados de sensores compatíveis, como acelerômetro e giroscópio. É uma opção educativa para observar como o telefone reage quando é inclinado ou movimentado. Nem todo modelo oferece o mesmo conjunto de sensores, e a precisão não deve ser presumida como adequada para aplicações críticas.
Passo a passo: prepare um celular antigo para um novo uso
- Confira o estado do aparelho. Observe se a bateria está estufada, se o telefone aquece sem motivo ou se há danos físicos. Uma bateria deformada deve ser tratada com cautela e não deve ser mantida carregando.
- Identifique o sistema e a compatibilidade. Abra as configurações e procure uma tela chamada algo como “Sobre o telefone” ou “Informações do dispositivo”. Nela, você verá o modelo e a versão do sistema; os nomes e a posição dos menus variam entre fabricantes.
- Revise a privacidade. Nas configurações, procure a seção “Privacidade” ou “Permissões”. Verifique quais aplicativos podem usar câmera, microfone e localização. Um ícone de câmera ou chave ao lado de uma permissão pode indicar que o acesso está ativo; a aparência exata varia conforme o sistema.
- Instale apenas uma opção compatível. Use a loja oficial do sistema e confira o nome do desenvolvedor, a data da última atualização e as permissões. Se a página mostrar um aviso de incompatibilidade ou exigir uma versão mais recente, não tente contornar a proteção sem entender as consequências.
- Teste na rede local primeiro. Faça a configuração em casa, observe se a imagem ou os dados dos sensores aparecem no dispositivo de controle e confirme que a conexão funciona antes de deixar o telefone operando por longos períodos.
- Planeje energia e ventilação. Deixar o celular carregando continuamente pode aquecê-lo. Use um suporte estável, mantenha as aberturas livres e interrompa o uso se o aparelho esquentar excessivamente.
Recomendamos começar por um uso simples, como observar dados de movimento com phyphox, antes de configurar transmissão de vídeo. É uma forma de entender quais sensores o aparelho possui sem colocá-lo imediatamente em uma situação de exposição contínua. Na prática, porém, a configuração pode falhar se o sistema for antigo, se o aplicativo não for mais mantido ou se a rede bloquear a comunicação local.
Por que o projeto é relevante para o futuro da robótica
O PhoneBot antecipa uma tendência importante: usar hardware de consumo como parte de sistemas robóticos, em vez de desenvolver cada componente do zero. Smartphones já combinam câmeras, sensores, processadores e conectividade. Em projetos educacionais e de pesquisa, essa integração pode reduzir custos e facilitar experimentos.
O avanço, contudo, depende de mais do que reutilizar um telefone. Robôs úteis precisam de percepção confiável, controle seguro, autonomia energética e capacidade de lidar com situações não previstas. Também será importante definir quais tarefas devem ser processadas no aparelho, quais devem ficar em uma placa dedicada e quais podem depender de um computador externo ou de serviços em nuvem.
Uma perspectiva provável é a adoção de arquiteturas híbridas: o celular pode funcionar como interface e sensor visual, enquanto controladores especializados cuidam de motores e respostas que exigem baixa latência. Isso não é uma promessa específica do PhoneBot, mas uma direção coerente com as necessidades técnicas demonstradas por projetos desse tipo.
Perguntas frequentes sobre o PhoneBot
O PhoneBot é um produto que posso comprar?
Não há indicação, nas informações citadas, de que o protótipo seja um produto comercial disponível ao público. Ele foi desenvolvido como projeto de pesquisa do RoMeLa, na UCLA.
O celular controla sozinho todos os movimentos?
Não. O smartphone participa do processamento e da percepção, mas os comandos são enviados a uma placa eletrônica que se comunica com os motores. A locomoção depende da integração entre software, sensores, eletrônica e estrutura mecânica.
O PhoneBot consegue seguir uma pessoa?
A demonstração mencionada mostra o robô detectando uma pessoa e orientando o torso em sua direção. Isso não comprova que ele consiga seguir alguém caminhando de forma autônoma em ambientes variados.
O reconhecimento de voz funciona sem outros computadores?
Na descrição do projeto, o reconhecimento de voz e o modelo de linguagem eram executados em um computador externo. Portanto, não é correto concluir que essas funções rodavam integralmente no smartphone.
Posso transformar qualquer celular velho em um robô parecido?
Não de forma direta. Além do telefone, seria necessário construir ou adquirir uma estrutura mecânica, motores, eletrônica de controle e software de equilíbrio. O PhoneBot serve como referência de pesquisa, não como instrução pronta para uma montagem simples.
E você, já testou essa funcionalidade? Conte sua experiência (ou dúvidas) nos comentários! Se este guia te ajudou, compartilhe com alguém que também precisa saber disso. E para receber nossos tutoriais e análises em primeira mão, assine a newsletter do Tech Advisor Brasil.