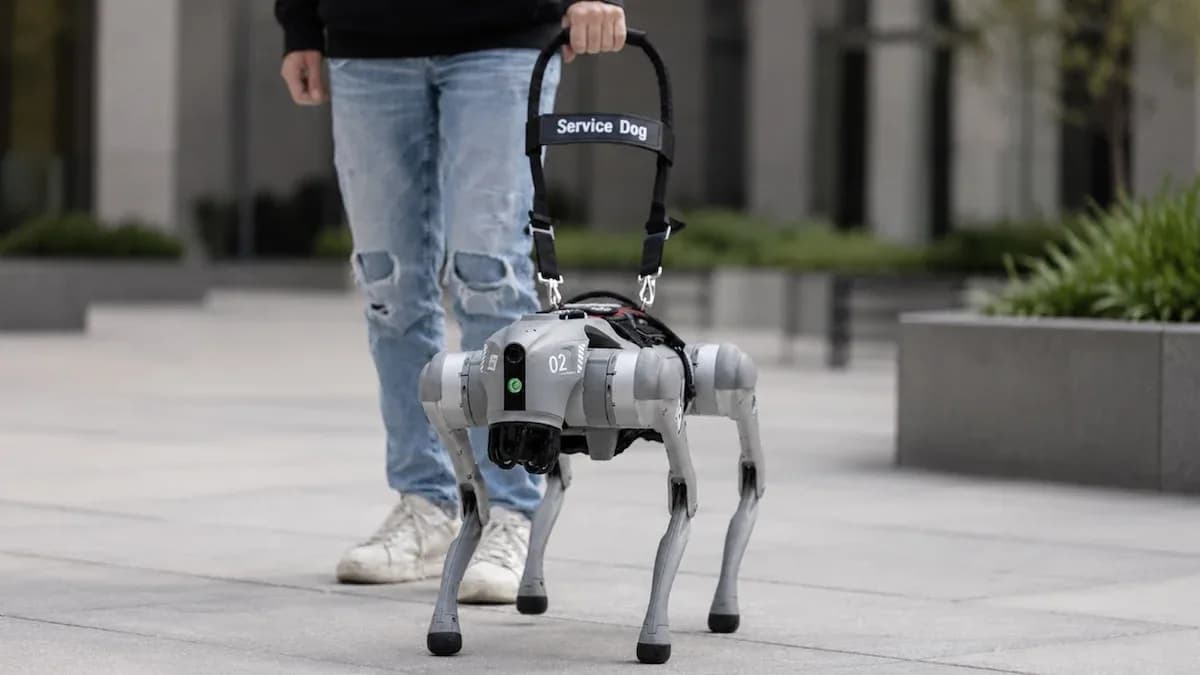
Um cão robô de 15 quilos pode andar pelas ruas, mas isso não significa que saiba atravessar uma calçada movimentada sozinho. Essa diferença ajuda a explicar por que uma startup de São Francisco estaria pagando pessoas para levar robôs quadrúpedes para passear: antes de automatizar tarefas no mundo físico, é preciso ensinar as máquinas a lidar com o mundo real — irregular, imprevisível e cheio de gente.
Segundo o portal Sapo.pt, que repercutiu uma reportagem do The New York Times, a startup Dimensional publicou uma vaga oferecendo US$ 20 por hora para conduzir cães robô por períodos de quatro a seis horas. Não era exigida experiência prévia, mas os candidatos deveriam estar confortáveis com o equipamento e preparados para carregá-lo de volta caso ele superaquecesse e desligasse. O anúncio foi removido posteriormente.
A proposta chama atenção pelo valor pago e pela imagem curiosa de um robô sendo levado pela coleira. Mas o ponto mais importante está nos dados: cada trajeto pode mostrar como uma pessoa experiente reage a obstáculos, pedestres, mudanças no piso e situações que um programa ainda não consegue resolver com segurança. É uma estratégia de treinamento — e também um retrato dos limites atuais da robótica.
Por que uma startup paga pessoas para passear com robôs?
A Dimensional está desenvolvendo um sistema operacional de código aberto para robôs. De acordo com a reportagem citada pelo Sapo.pt, o fundador da empresa, Stash Pomichter, quer conectar esse sistema a agentes de inteligência artificial, permitindo que alguém dê comandos falados ou escritos a uma máquina. A ambição é que robôs possam executar atividades físicas, como transportar objetos ou fazer compras.
Para chegar a esse objetivo, porém, não basta compreender uma ordem como “leve esta caixa até a porta”. O robô também precisa localizar a caixa, aproximar-se sem esbarrar em ninguém, identificar o caminho, contornar obstáculos, manter o equilíbrio e saber o que fazer se a rota estiver bloqueada. Cada uma dessas etapas exige percepção, planejamento e controle motor.
É aí que entra o passeio supervisionado. A pessoa controla o robô por um comando ou por um aplicativo, enquanto câmeras e sensores registram o ambiente e a operação. A empresa chama as gravações de “verdade de terreno”: exemplos do que um operador humano fez diante de situações reais. Depois, segundo Pomichter, esses exemplos podem ser comparados ao desempenho de um agente de IA tentando controlar a mesma máquina.
O que significa “verdade de terreno” na robótica?
Em aprendizado de máquina, a expressão costuma indicar uma referência confiável usada para avaliar ou treinar um modelo. Neste caso, a referência não é apenas uma imagem de uma calçada. É o conjunto de sinais que ajuda a relacionar o que o robô percebe com uma ação: virar, parar, recuar, reduzir a velocidade ou pedir ajuda.
Por exemplo, uma câmera pode captar uma bicicleta estacionada parcialmente sobre a passagem. O operador pode contorná-la pela esquerda, mas só depois de verificar que não há pedestres vindo na direção contrária. Para um sistema autônomo, a gravação pode fornecer pistas sobre a cena, a escolha feita e o resultado. A qualidade desse dado depende de contexto suficiente: uma sequência de comandos sem informação sobre o ambiente pode ser pouco útil para ensinar a máquina a tomar decisões semelhantes em outros lugares.
Isso não significa que a IA simplesmente “assiste a um vídeo” e aprende a andar. Os dados precisam ser organizados, associados às ações do robô e avaliados. Também podem ser necessários sensores como câmeras de profundidade, unidades de medição inercial e, dependendo do equipamento, sensores de distância. A reportagem não detalha a configuração técnica exata usada pela Dimensional, por isso não é possível afirmar quais sensores ou métodos específicos entram no treinamento.
Por que andar na cidade é tão difícil para um robô?
Um robô pode se locomover bem em um laboratório e ainda assim falhar numa calçada. Ambientes controlados têm iluminação, piso e obstáculos mais previsíveis. Na rua, o cenário muda de um instante para outro: alguém cruza à frente, uma porta se abre, uma sacola é levada pelo vento ou uma obra ocupa parte do caminho.
- Percepção: câmeras e outros sensores precisam detectar objetos e estimar distâncias, mesmo com sombras, reflexos ou pouca luz.
- Localização: o robô precisa estimar onde está e como está orientado, sem depender de um trajeto perfeitamente conhecido.
- Planejamento: deve escolher uma rota que seja possível e segura, não apenas a mais curta.
- Controle: motores e articulações precisam ajustar os movimentos para manter o equilíbrio em pisos inclinados ou irregulares.
- Interação social: a máquina precisa evitar bloquear passagens e interpretar que pessoas podem mudar de direção sem aviso.
- Recuperação de falhas: se perder a localização, ficar presa ou aquecer demais, deve parar de forma segura e comunicar o problema.
Os cães robô quadrúpedes já demonstraram utilidade em tarefas como inspeção industrial, mapeamento e acesso a locais difíceis para uma pessoa. O desafio é diferente quando a máquina precisa circular em espaços públicos, onde há regras de convivência, privacidade e segurança. Locomover-se sobre quatro pernas é apenas uma parte do problema; operar de modo previsível perto de pessoas é outra.
Do comando por aplicativo à autonomia: o que muda?
Há vários níveis de controle robótico, e o trabalho descrito na notícia parece envolver uma pessoa guiando a máquina. Isso não deve ser confundido com autonomia completa. Em termos gerais, as modalidades podem ser comparadas assim:
- Controle manual: uma pessoa conduz o robô continuamente por joystick, controle ou aplicativo. É simples de entender e permite reação humana rápida, mas exige atenção constante e não escala bem para muitos robôs.
- Teleoperação com assistência: o operador escolhe o objetivo ou o caminho, enquanto o software ajuda a evitar colisões, estabilizar o robô ou limitar movimentos arriscados. Pode reduzir a carga de trabalho, mas depende de sensores e de uma conexão confiável.
- Autonomia supervisionada: o robô executa partes da tarefa por conta própria e solicita intervenção quando encontra uma situação difícil. Tem potencial para aumentar a produtividade, mas precisa reconhecer quando não sabe o que fazer.
Na prática, a fronteira entre essas categorias pode ser menos nítida. Um robô pode caminhar automaticamente em terreno simples e exigir controle humano para atravessar uma multidão. A notícia não esclarece quanto do passeio da Dimensional é conduzido manualmente nem que grau de assistência automática está ativo. Portanto, o fato de o robô andar pela cidade não prova que ele navegue sozinho.
Como avaliar uma demonstração ou um serviço com robô móvel
Para quem acompanha a evolução da robótica, vale olhar além do vídeo promocional. Uma demonstração em um percurso curto e preparado pode mostrar que o equipamento consegue se mover, mas não comprova que seja confiável em operação cotidiana. Use estes passos para interpretar o que está sendo apresentado:
- Identifique quem está no controle. Procure saber se há um operador com joystick, se o robô segue uma rota predefinida ou se decide o caminho em tempo real. Na interface de um aplicativo, o esperado seria encontrar algum indicador de conexão, estado do robô e modo de controle; a aparência varia conforme o fabricante.
- Observe o ambiente do teste. Veja se há pedestres, obstáculos inesperados, mudanças de piso e cruzamentos, ou se o trajeto foi isolado e preparado. Um fundo limpo e uma rota vazia tornam a demonstração mais fácil, mas menos representativa da rua.
- Confira como são tratados os imprevistos. Uma exibição confiável deve mostrar o que acontece se o robô parar, perder conexão ou encontrar uma passagem bloqueada. Procure sinais visíveis de alerta e uma forma clara de interromper a operação, sem presumir que todos os aplicativos usem os mesmos ícones ou cores.
- Faça perguntas sobre segurança e dados. Quem pode acessar as gravações? Por quanto tempo são guardadas? As imagens de pessoas são desfocadas ou removidas? Há um operador responsável por intervir?
- Separe capacidade de confiabilidade. Conseguir completar um trajeto uma vez é diferente de fazê-lo repetidamente, em condições variadas, com baixa taxa de falhas e sem criar riscos para terceiros.
Não realizamos um teste presencial do robô ou do aplicativo da Dimensional, e a reportagem não fornece imagens detalhadas da interface. Por isso, não seria correto descrever telas específicas como se tivéssemos usado o sistema. A lista acima é um roteiro geral para avaliar controles de robôs móveis, não uma instrução oficial da empresa.
O que a coleta de dados pode ensinar — e o que não resolve sozinha
Gravações de operadores podem ajudar a criar exemplos de navegação em condições reais, algo difícil de reproduzir integralmente em laboratório. Mas há limitações importantes. Um operador pode tomar uma decisão correta por razões que não aparecem claramente nos sensores; um trajeto pode ser seguro naquele momento e perigoso em outro; e uma situação rara pode não estar representada nos dados coletados.
Também existe o problema de generalização. Se o sistema aprende com calçadas largas e pouco movimentadas, isso não garante que funcione em ruas estreitas, sob chuva ou em uma cidade com sinalização diferente. O modelo pode reconhecer padrões familiares e falhar quando o ambiente muda. É por isso que sistemas robóticos precisam ser testados em cenários diversos, com mecanismos para parar ou transferir o controle a uma pessoa quando a confiança for baixa.
Outra abordagem complementar é a simulação. Ferramentas como o Gazebo, bastante usado em pesquisa e desenvolvimento robótico, permitem testar movimentos e sensores em ambientes virtuais. Simulações podem repetir situações e reduzir riscos, mas não reproduzem perfeitamente o atrito, a iluminação, as falhas mecânicas e a imprevisibilidade do mundo físico. Dados reais e ambientes simulados costumam ser complementares, não substitutos perfeitos um do outro.
Privacidade, segurança e trabalho: as perguntas que acompanham o robô
As câmeras e os sensores tornam possível registrar o contexto de operação, mas também podem captar rostos, placas, conversas e espaços privados. A empresa precisa explicar quais dados coleta, para que os usa, onde os armazena e por quanto tempo. Em locais públicos, a coleta não deixa de exigir cuidado só porque o equipamento está em movimento ou porque a gravação serve para treinamento.
Há ainda a segurança física. Um equipamento de 15 quilos que perde energia ou apresenta uma falha pode se tornar difícil de transportar e pode obstruir uma passagem. Um protocolo responsável deve esclarecer como parar o robô, quem responde por ele e o que fazer em caso de superaquecimento, perda de conexão ou incidente com um pedestre. A própria oferta descrita na reportagem, segundo a qual o trabalhador poderia ter de carregar a máquina de volta, evidencia que a operação ainda depende de intervenção humana.
O pagamento de US$ 20 por hora também não deve ser interpretado isoladamente como prova de que a atividade será uma profissão estável ou amplamente disponível. A vaga citada era um anúncio específico, depois removido. Para avaliar oportunidades semelhantes, é importante verificar a duração do contrato, a cobertura em caso de acidente, o treinamento, as pausas e se o trabalhador será responsável por equipamentos pesados ou por situações de risco.
O que essa experiência pode indicar para o futuro da robótica
A ideia de conectar agentes de IA a robôs é atraente porque permite transformar uma instrução cotidiana em uma tarefa física. Mas uma conversa fluente não garante execução segura. Um modelo pode entender “leve a encomenda até a recepção” e ainda não saber se a porta está aberta, se o corredor está livre ou se deve pedir ajuda. A linguagem é a camada de comando; percepção, planejamento e controle continuam sendo desafios técnicos próprios.
Uma tendência provável é a combinação de autonomia parcial com supervisão humana. Em vez de exigir uma pessoa controlando cada movimento, sistemas futuros podem cuidar de trechos previsíveis e chamar um operador para decisões ambíguas. Isso pode tornar a operação mais eficiente, embora crie novas questões: quantos robôs uma pessoa consegue supervisionar, como priorizar alertas e quem assume a responsabilidade quando a máquina erra?
Também é razoável esperar que empresas combinem teleoperação, dados reais e simulações. Ainda assim, a expansão para tarefas como compras ou entrega em áreas urbanas dependerá de mais do que avanços em IA. Custo do hardware, manutenção, autonomia da bateria, conectividade, regras locais, aceitação pública e proteção de dados serão igualmente decisivos.
FAQ: dúvidas comuns sobre os cães robô da Dimensional
O robô passeia sozinho pela cidade?
A notícia descreve pessoas controlando o equipamento por um comando ou aplicativo e não afirma que ele faça o percurso de forma totalmente autônoma. O passeio serve, entre outras coisas, para registrar como um operador conduz o robô em situações reais.
Por que a empresa grava os passeios?
Segundo a explicação atribuída ao fundador da Dimensional, as gravações funcionam como exemplos de referência de como um operador habilidoso lida com ruas, obstáculos e multidões. A empresa pode comparar esses dados com o desempenho de um agente de IA. A reportagem não detalha o processo completo de treinamento nem a política de retenção das imagens.
Qualquer pessoa pode se candidatar à vaga?
O anúncio mencionado oferecia US$ 20 por hora, não exigia experiência anterior e pedia conforto ao manusear um robô de aproximadamente 15 quilos. Contudo, o anúncio foi removido. Isso não confirma que a vaga continue aberta ou que existam oportunidades equivalentes disponíveis.
É seguro colocar robôs desse tipo em espaços públicos?
Depende do equipamento, do modo de operação, do local e dos protocolos de segurança. É necessário considerar riscos de colisão, falhas, bloqueio de passagem e coleta de imagens. A presença de um operador pode ajudar, mas não elimina a necessidade de regras claras e mecanismos de parada.
Um agente de IA pode substituir o operador humano?
Essa é uma possibilidade que a Dimensional pretende explorar, mas os dados da notícia não demonstram que a substituição já tenha ocorrido. Em ambientes imprevisíveis, a supervisão humana e a capacidade de interromper a tarefa continuam importantes. O progresso precisa ser medido por confiabilidade e segurança, não apenas pela capacidade de completar uma demonstração.
O passeio pago de um cão robô é, portanto, menos uma excentricidade do que um experimento sobre a distância entre uma instrução digital e uma ação segura no mundo físico. Os dados coletados podem ajudar a reduzir essa distância, mas não eliminam os desafios de autonomia, privacidade e responsabilidade. A promessa é significativa; a maturidade da tecnologia, porém, deve ser avaliada com cautela.
E você, já testou essa funcionalidade? Conte sua experiência (ou dúvidas) nos comentários! Se este guia te ajudou, compartilhe com alguém que também precisa saber disso. E para receber nossos tutoriais e análises em primeira mão, assine a newsletter do Tech Advisor Brasil.